פרויקט גמר · HIT · 2026

מאות הבלם.
לפקודת המנוע.

מערכת שליטה במהירות מנוע
בהתאם לאורות בלמים

אב־טיפוס מעבדתי המחבר בין חיישנים, לוגיקת בקרה וחומרה. אות תאורת הבלם קובע מגבלה לפקודת המנוע, ומסלול חישה נוסף מתרגם קרבה לחיווי חזותי.

אוריאל הללי + אפי חכםבהנחיית דרור רוצ׳ס
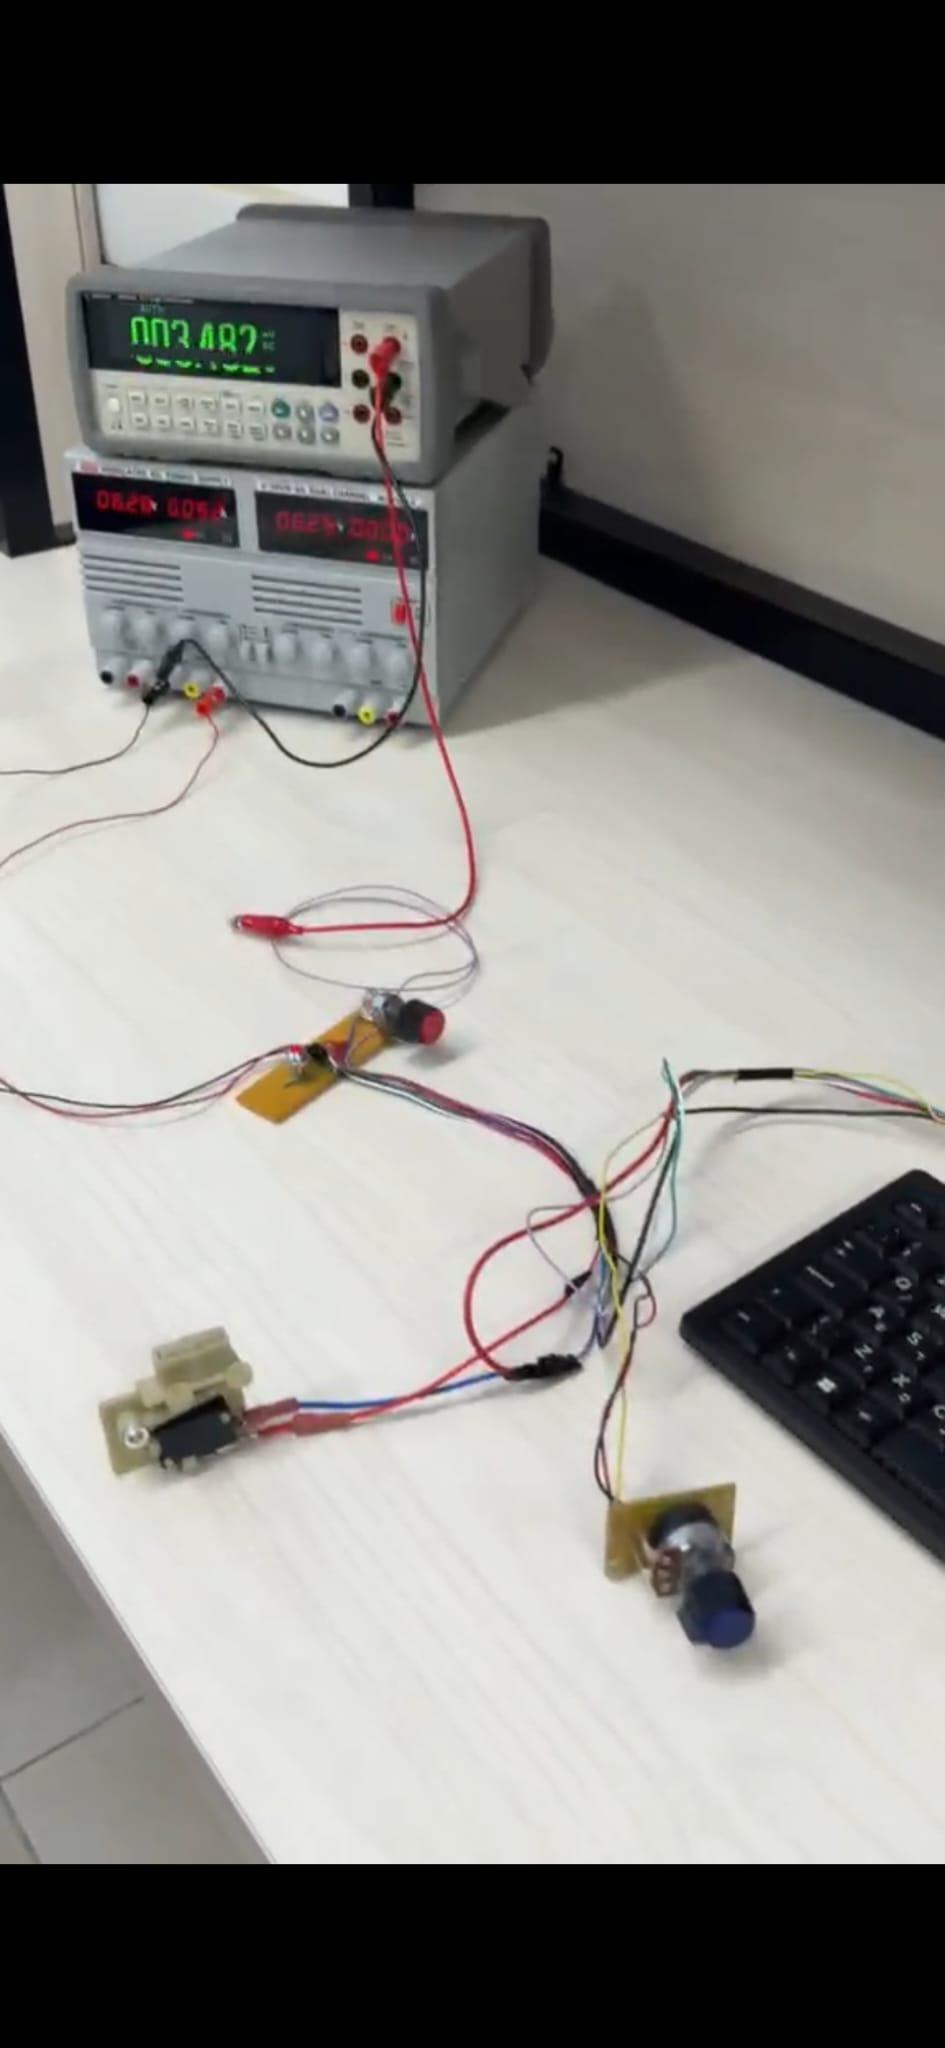
אב־הטיפוס על שולחן המעבדה: ספק כוח, ציוד מדידה, ידית גז, מתג בלם ומעגלי החישה
LAB PROTOTYPE / 01
מרעיון למערכת פיזיתצילום מקורי מתוך ספר הפרויקט
SENSING → LOGIC → ACTUATIONפרויקט צוותי בהנדסת חשמל ואלקטרוניקה
סביבת הפיתוחMATLAB / SimulinkQuanser Q4SRV02UPMTCRT5000

לחבר בין בקשת הרוכב
לבין מצב המערכת.

איך אפשר לשלב מידע על הבלימה בתוך שרשרת הפיקוד של מנוע חשמלי?

הפרויקט בוחן את הרעיון באמצעות מודל מעבדה של כלי דו־גלגלי חשמלי. ידית גז מייצרת דרישת מתח. באירוע בלימה נדגם אות המייצג את תאורת הבלם, ולפיו נבחרת אחת משלוש מגבלות לפקודת המנוע.

במקביל, חיישן אופטי מפעיל מסלול חיווי עצמאי: שינוי באות החיישן משנה את תדירות ההבהוב של נורת התרעה. החיבור בין שני המסלולים מדגים אינטגרציה של קלט, עיבוד ופלט באותה סביבת מערכת.

היקף המימוש: הוכחת היתכנות במעבדה. המערכת מגבילה את פקודת המתח; מהירות המנוע נמדדת באמצעות מקודד, אך אינה נסגרת בחוג משוב של מהירות.

02 ארכיטקטורה

מהאות האנלוגי
עד לתגובה הפיזית.

ארבע כניסות אנלוגיות, מסלול מדידת מהירות ושתי יציאות פיקוד. המחשב מריץ את הלוגיקה, וכרטיס ה־Q4 מחבר אותה לחומרה.

01 / INPUTS

חישה ופקודות

  • AI0ידית גז
  • AI1מתג בלם
  • AI2אות תאורת בלם
  • AI3חיישן קרבה
02 / INTERFACE

Quanser Q4

דגימה והמרת אותות
בין המעגלים למחשב

ANALOG + ENCODER
03 / PROCESSING

Simulink

  • דגימה ושמירת אות הבלם
  • בחירת מגבלת פקודה
  • יצירת אות חיווי
הלוגיקה רצה במחשב
04 / OUTPUTS

הנעה וחיווי

Q4 · AO0UPM → SRV02מגבר הספק ומנוע
Q4 · AO1נורת התרעת קרבהחיווי רציף או הבהוב

SRV02 Encoder → Q4 → Simulinkמסלול מקביל למדידה ולהצגת מהירות

Q4 — ממשק הרכישה קורא את האותות ומוציא פקודות אנלוגיות. ההחלטות מתבצעות בלוגיקת המודל.

UPM — מגבר ההספק מקבל את אות הפיקוד ומספק למנוע את המתח והזרם הדרושים להנעה.

SRV02 — מערכת הניסוי מנוע סרוו עם מקודד, שמאפשר לראות כיצד המערכת הפיזית מגיבה לפקודה.

03 להתנסות בעיקרון

שנו את הקלט.
ראו מה נשמר.

בחרו אות תאורה ולחצו על הבלם. כעת שנו את אות התאורה שוב: המגבלה תשתנה רק באירוע הדגימה הבא.

הדגמה אינטראקטיביתSAMPLE & HOLD
0.1 V6.0 V
2 אות תאורת הבלם V_light

כל לחיצה מייצגת חזית עולה חדשה של אות הבלם לאחר עיבודו.

מתח שנשמר—
המגבלה שנבחרה—
פקודת המתח המוגבלת
0.0V
פקודה מול דרישת הגז0–6 V
פקודהדרישת גזמגבלה

ממתין לדגימה ראשונה. לחצו על הבלם כדי לבחור מגבלה.

המחשת לוגיקה בדפדפן · אינה מחוברת לחומרהV_command = min(V_hand, V_limit)

ההדגמה משתמשת בשלושה ערכי קלט לדוגמה מתוך תחומי המודל ובדרישת גז חיובית. היא ממחישה דגימה, שמירה ורוויה, ללא הרצת Simulink, סינון אותות או דינמיקת המנוע. הערכים המוצגים הם פקודות מתח, לא מדידת מהירות.

למימוש המלא

04 מאחורי המימוש

שני מסלולים.
מערכת אחת.

מודל ה־Simulink מחלק את העבודה בין הגבלת פקודת המנוע לבין חיווי הקרבה. לחצו על התרשימים כדי להגדיל.

A / MOTOR COMMAND

בלימה קובעת את רגע הדגימה.

אות הבלם עובר עיגול, סינון ועיגול נוסף. חזית עולה מפעילה Sample & Hold, ששומר את אות תאורת הבלם. תנאי If בוחרים את הענף הפעיל, ו־Merge מעביר את פקודתו להמשך.

תחומי אות התאורה והמגבלות במודל
המתח שנדגםמגבלת פקודה
נמוך מ־2.85 V6 V
בין 2.85 ל־3.6 V4.2 V
גבוה מ־3.6 V1.5 V

הטווח האמצעי פתוח בשני קצותיו, בהתאם לתנאים בקובץ המודל.
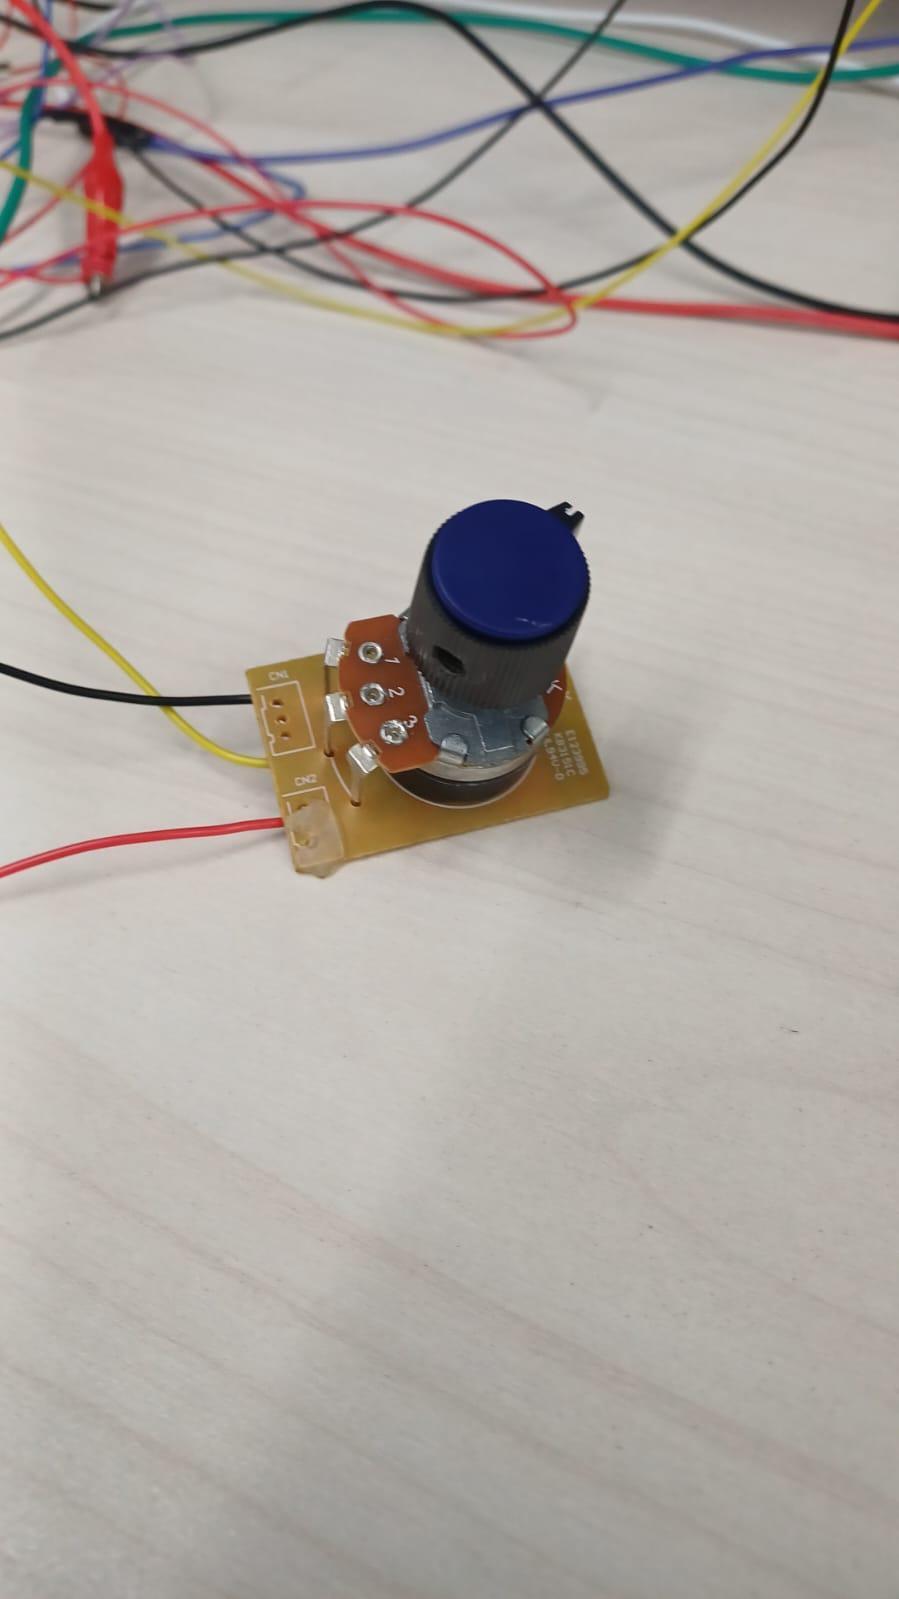
FIG. 01 מסלול פקודת המנוע · המצגת הסופית
B / PROXIMITY INDICATION

קרבה מתורגמת לקצב חיווי.

אות החיישן נקרא בערוץ AI3 ועובר הסטה: u = V_distance − 1. ארבעה תחומי אות בוחרים בין נורה דולקת ברציפות לבין שלושה קצבי הבהוב.

ONחיווי קבוע1 Hzהבהוב איטי2 Hzבינוני≈3 Hzמהיר

אלה תחומים של אות חשמלי במודל. המרה למרחק פיזי דורשת כיול מתאים של החיישן והמשטח הנמדד.

FIG. 02 מסלול חיווי הקרבה · המצגת הסופית

שלוש החלטות הנדסיות במבט קרוב

Sample & Hold — למה לשמור ערך?

כדי לקשור את בחירת המגבלה לרגע הבלימה. הבלוק דוגם רק כאשר מתקבל אירוע ההפעלה, ושומר את הערך בין אירועים. שינוי באות התאורה לבדו אינו מעדכן את הערך השמור.

Actuator Dynamics — איך הפקודה מגיעה לחומרה?

תת־המערכת במודל מתאימה את סימן הפקודה, מגבילה אותה לטווח המגבר וממירה אותה לפי K_CABLE לפקודת DAC. היא כוללת גם רוויה של ה־DAC. זהו שלב התאמת הפקודה לממשק ההנעה.

TCRT5000 — מה נמדד בחיישן?

רכיב משדר פולט אור תת־אדום, ופוטוטרנזיסטור קולט אור שחוזר ממשטח סמוך. האות משקף החזר אופטי ולכן מושפע גם מהמשטח ומהגאומטריה. בפרויקט הוא משמש להדגמת חיווי קרבה. דף הנתונים של Vishay ↗ מתאר חיישן לטווח קצר; התאמה לכלי רכב מחייבת בחירת חיישן וכיול המתאימים לטווח הנדרש.

על שולחן המעבדה

החומרה שמאחורי הבלוקים.

תמונות מקוריות מתוך ספר הפרויקט. רכיבי הקלט והחישה חוברו למערכת כדי לבחון את שרשרת האות בפועל.

פוטנציומטר עם כפתור כחול המשמש כידית הגז במודל
AI0ידית הגזפוטנציומטר ליצירת דרישת פקודה
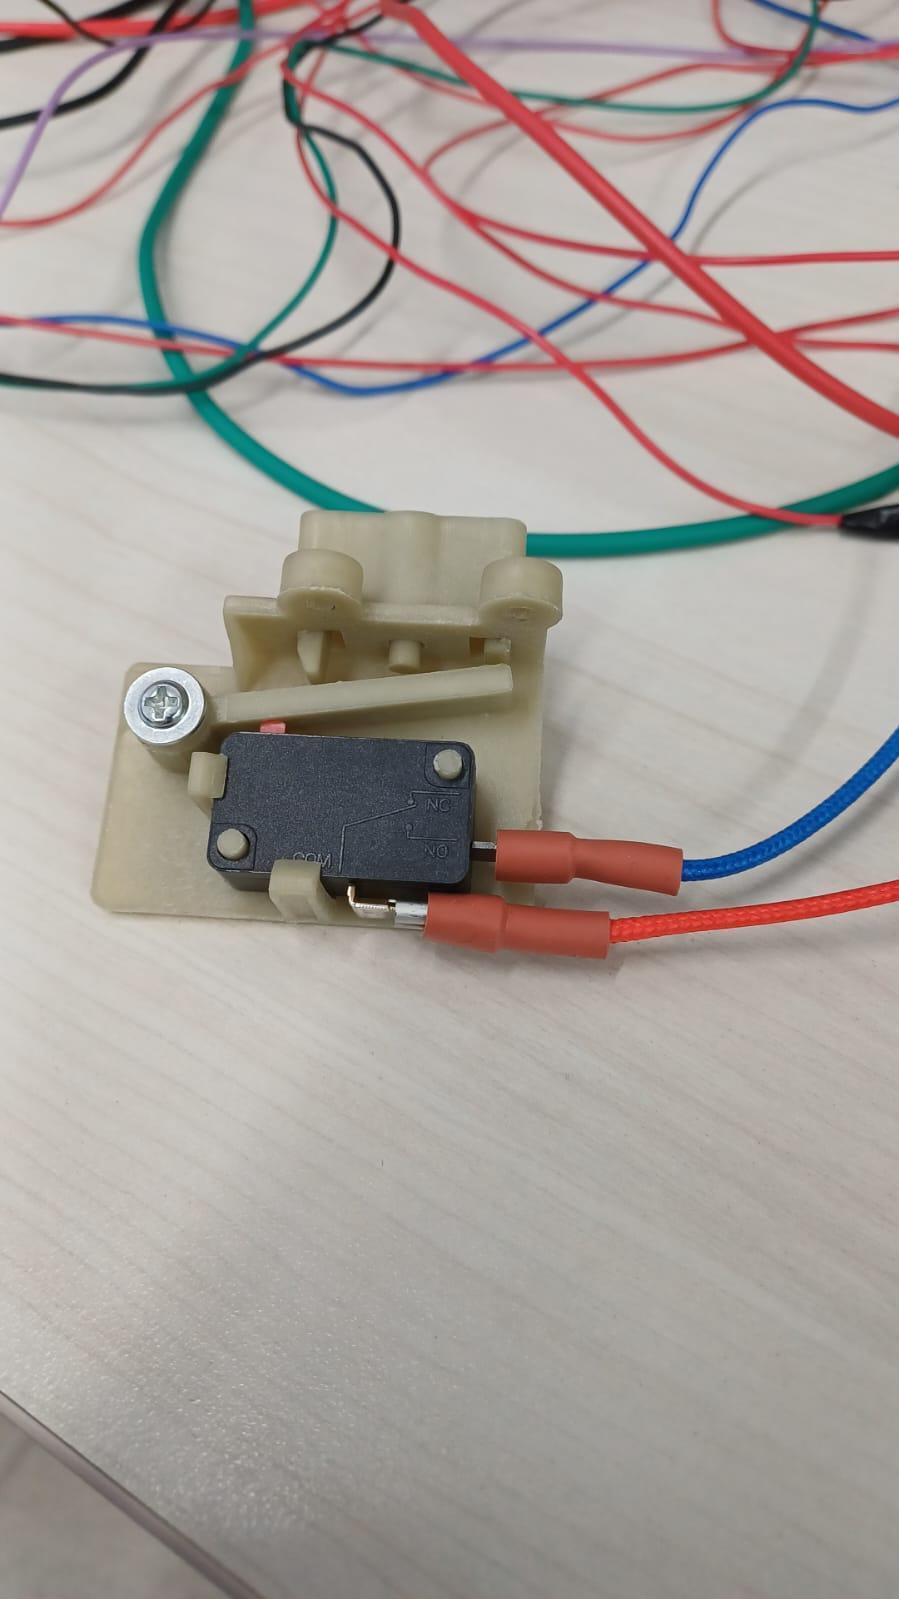
המנגנון המכני ומתג הבלם של אב־הטיפוס
AI1מנגנון הבלםהפעלה מכנית שהופכת לאות חשמלי
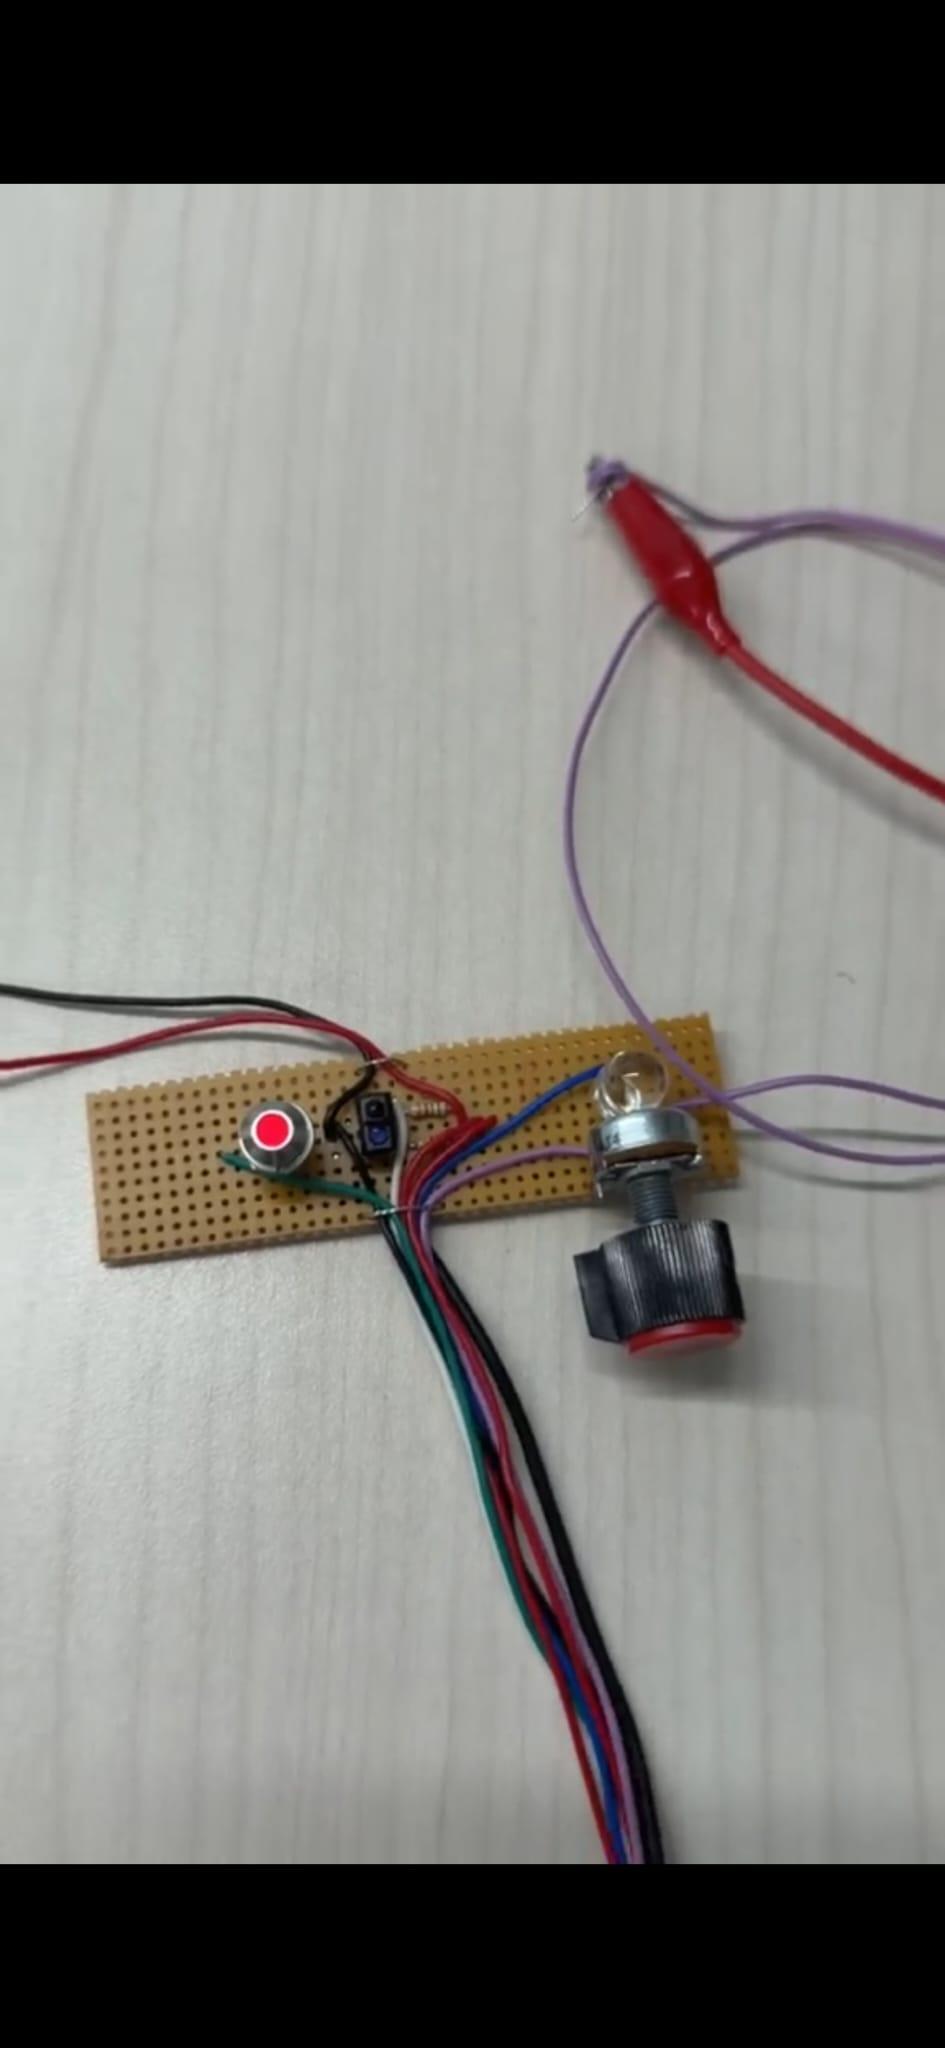
לוח הניסוי ובו רכיב החישה האופטי, תאורה וחיווט
AI2 / AI3תאורה וחישה אופטיתמכלול הקלט למסלולי הבקרה והחיווי

05 תוצאות ותובנות

מה הודגם,
ומה השלב הבא.

הערך של הפרויקט הוא בחיבור המלא בין המודל למערכת הפיזית — וביכולת להסביר את התפקיד של כל אות לאורך הדרך.

01

בחירת מגבלת פקודה

מומשה לוגיקה שבוחרת שלוש מגבלות מתח לפי אות תאורת הבלם שנדגם, כחלק ממסלול הנעת המנוע.

02

חיווי בתדירות משתנה

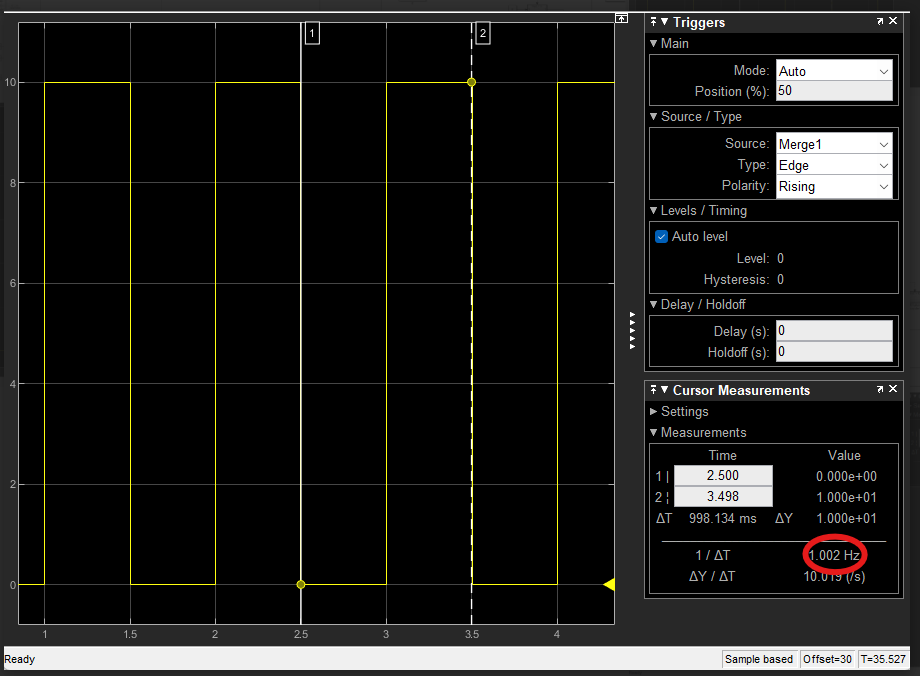
מומשו אות רציף ושלושה אותות הבהוב. ספר הפרויקט כולל צילומי Scope של אותות החיווי.

03

מדידת תגובת המנוע

ספירות המקודד מומרות לזווית ולמהירות באמצעות כיול ונגזרת מסוננת, במסלול נפרד ממסלול הפקודה.

SIGNAL CAPTUREתיעוד מתוך ספר הפרויקט
צילום Scope של אות חיווי מחזורי, עם מדידת תדירות של 1.002 הרץ המופיעה בצילום
תיעוד אות ההבהוב סביב 1 Hz · ספר הפרויקט, עמ׳ 24
גבולות התוצאה

התיעוד מציג מימוש והדגמה מעבדתית. אין בו בסיס להצגת דיוק מהירות, זמן תגובה מובטח או שיפור בטיחות כמותי. מעבר לכלי אמיתי דורש בדיקות עומס, כיול והערכת תרחישי תקלה.

כיווני המשך · טרם מומשו

מהמעבדה למערכת עצמאית.

  1. בקר משובץ

    העברת הלוגיקה ממחשב המעבדה לבקר ייעודי, עם ממשקי חישה והספק מתאימים.

  2. משוב מהירות ו־PID

    הוספת אלגוריתם המבוסס על הפרש בין מהירות רצויה לנמדדת, לאחר הגדרת יעדים וכיול. זהו שינוי בלוגיקת הבקרה, וניתן לבחון אותו גם בסביבת ה־Q4.

  3. התנהגות מוגדרת בכל מצב

    טיפול בספי מעבר ובאפס גז, hysteresis להפחתת החלפות מצב ו־fail-safe לתקלות. בהמשך: עמידות סביבתית וקישוריות.

06 להעמיק בפרויקט

מהסיפור אל המקור.

המסמכים והמודל שעליהם מבוסס תיק הפרויקט, לצפייה ולהורדה.

מה צריך כדי לעבוד עם קובץ המודל?

המודל כולל בלוקי QUARC של Quanser ובלוק Sample & Hold של DSP System Toolbox, ומשתמש בפרמטרי אתחול של מערכת ה־SRV02. הקובץ אינו חבילת הרצה עצמאית. בעותק המקור המצורף הבלוק HIL Write Analog1 מוגדר כלא פעיל; יש לבחון את הגדרות סביבת המעבדה לפני הרצה על חומרה.

UH↗

אוריאל הללי

תיק פרויקט · הנדסת חשמל ואלקטרוניקה

צוות הפרויקט
אוריאל הללי ואפי חכם
מנחה
דרור רוצ׳ס
מוסד
HIT — מכון טכנולוגי חולון

פתיחת התמונה בגודל מלא ↗